机器人有许多突出优势,但精细操作历来不是其强项。刚性的肢体和手指使其难以抓握、握持并操控各类日常物品,容易使物品滑落或被压碎。
近日,麻省理工学院计算机科学与人工智能实验室(CSAIL)的研究人员发现,解决方案或许在于一种更常与新建筑及Silly Putty相关联的物质:硅胶。
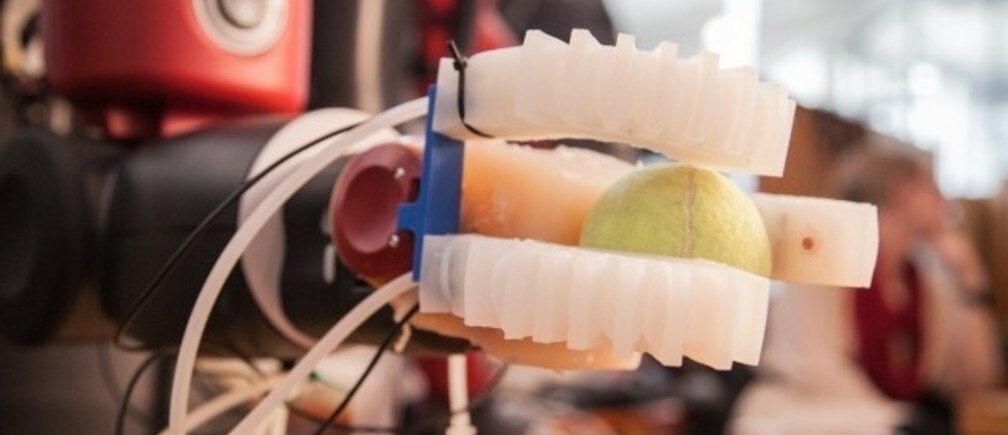
在本月的一场会议上,CSAIL主任Daniela Rus领导的分布式机器人实验室展示了一款由硅橡胶3-D打印而成的机器人手,它能够举起和操控像鸡蛋一样精致、薄如光盘的物体。
同样令人印象深刻的是,其三根手指上配有特殊传感器,能够足够精确地估算物体的大小和形状,从而从多件物品中辨识出该物体。
“机器人在处理不同尺寸和材质的物体时,由于互动难度大,其能力往往受到限制,”Rus说。“抓取是完成有用任务的重要一步;通过这项工作,我们着手开发柔性手部,以及支持抓取的控制与规划系统,使动态抓取成为可能。”
这篇论文由Rus与研究生Bianca Homberg、博士候选人Robert Katzschmann以及博士后研究员Mehmet Dogar共同撰写,将在本月的智能机器人与系统国际会议(International Conference on Intelligent Robots and Systems)上发表。
软体机器人的硬核科学
该抓手还能抓取网球、魔方和Beanie Baby玩偶等物品,是Rus在CSAIL实验室开展的一系列研究工作的一部分,旨在展示由硅胶、纸张和纤维等非常规材料制成的所谓“软体机器人”的价值。
研究人员表示,与“硬”机器人相比,软体机器人具有多项优势,包括能够处理形状不规则的物体、挤入狭小空间,并且在碰撞后易于恢复。
“配备刚性手部的机器人在拿取物体等任务上会困难得多,”Homberg说。“这是因为它必须对物体有精确的模型,并花费大量时间思考如何精确地完成抓取动作。”
软体机器人代表了一种引人关注的新选择。然而,其额外柔性(或称“顺应性”)的一个弊端在于,它们往往难以精确测量物体所在的位置,甚至难以判断自己是否已成功抓起物体。
这正是CSAIL团队的“弯曲传感器”发挥作用之处。当抓手对准物体时,手指会根据自身的弯曲度回传位置数据。利用这些数据,机器人可以拿起未知物体,并将其与代表以往物体的现有数据点簇进行比对。仅凭一次抓取所获得的三个数据点,机器人的算法就能区分大小相近的物体,例如杯子与柠檬汽水瓶。
“作为人类,如果你蒙着眼睛拿起某个东西,你仍然能够通过触感理解它是什么,”Katzschmann说。“我们希望在机器人身上培养类似的能力——本质上,就是在它们无法真正看见的情况下赋予其‘视觉’。”
团队希望,随着传感器的进一步发展,该系统最终能够识别数十种不同的物体,并可通过编程,根据物体的大小、形状和功能与之进行不同方式的互动。
工作原理
研究人员通过一系列活塞控制抓手,活塞将加压空气推入硅胶手指中。活塞使手指内的小气泡膨胀,从而促使手指伸展和弯曲。
该手部可以采用两种抓取方式:“包裹式抓取”,即物体完全被包容在抓手之中;以及“捏取式抓取”,即物体由手指尖端夹持。
该抓手配装于广受欢迎的Baxter制造机器人,其表现显著优于Baxter的默认抓手。后者无法拿起光盘或纸张,且容易把易拉罐之类的物品完全压碎。
与Rus的 前代机械臂一样,手指由硅橡胶制成。选用硅橡胶是因为它既相对坚硬,又足够柔韧,能够随活塞的压力而膨胀。同时,抓手的接口和外部手指模具采用3-D打印制作,这意味着该系统几乎可以适用于任何机器人平台。
未来,Rus表示,团队计划投入更多时间,改进并增加更多传感器,使抓手能够识别更广泛的物体。
“如果我们希望机器人进入以人为中心的环境,它们就需要具备更强的适应性,能够与形状和位置并不精确已知的物体进行互动,”Rus说。“我们的梦想是开发一种机器人,它能像人类一样,接近一个未知物体,无论大小,判断其大致形状和尺寸,并以一个流畅的动作找到与之互动的方式。”
这项工作是在麻省理工学院分布式机器人实验室完成的,并得到了波音公司和美国国家科学基金会的支持。
本文与 MIT News合作发表。刊发本文并不意味着世界经济论坛认可其中观点。
如需紧跟 The Agenda 动态, 请订阅我们的每周通讯。
作者:Adam Conner-Simons,麻省理工学院(MIT)传播协调员。
图片:新型软体机器人抓手的三根手指各配有特殊传感器,能够足够精确地估算物体的大小和形状,从而在多件物品中识别出该物体。图片来源:Jason Dorfman/CSAIL