工厂车间里的大多数机器人相当笨拙:它们配备大型钳子或爪子,设计用于完成简单动作,例如抓取物体并将其放置到装配线的其他位置。对许多工业机器人而言,调整物体抓握方式等更复杂的动作仍然难以实现。
麻省理工学院的工程师现已找到一种方法,让简易机器人夹爪具备更高的灵巧性:借助环境作为辅助之手。该团队由机械工程助理教授Alberto Rodriguez和研究生Nikhil Chavan-Dafle领导,开发出一个模型,可预测机器人夹爪为调整物体抓握,需要以多大的力推压环境中的各类固定装置。
例如,若机器人夹爪原本想抓取铅笔中部,却抓住了橡皮擦一端,它可以借助环境调整抓握。Rodriguez的模型使机器人无需松开铅笔重新尝试,而是能稍微放松抓握,将铅笔推向附近的墙面,力度恰好足以让夹爪滑向铅笔的中部。
麻省理工学院的工程师设计出一种方法,借助周围环境作为辅助之手,使简易机器人夹爪具备更高的灵巧性。他们的模型可预测机器人夹爪为调整抓握,需以多大的力推压周围的固定装置。
视频由Melanie Gonick/MIT制作与剪辑。机器人镜头及补充剪辑由Nikhil Chavan-Dafle和Alberto Rodriguez完成。
让机器人与环境协作以提升灵巧性,是Rodriguez所称的“外在灵巧性”,与人手等的内在灵巧性相对。若要以类似方式调整手中铅笔的握持,一个人只用一只手,就可以让手指像蜘蛛爬行般向铅笔中心移动。但要在机器人手上编程实现这种内在灵巧性极其困难,会显著提高机器人的成本。
借助Rodriguez的新方法,制造、医疗、灾难救援及其他基于夹爪的应用中的现有机器人,可以以具有成本效益的方式与环境互动,完成更复杂的动作。
“追赶人手仍然是(机器人领域)非常有价值的方向,”Rodriguez表示。“但如果你承担不起一只造价10万美元、使用极为复杂的手,那么这种[方法]能为非常简单的夹爪带来一定的灵巧性。”
Rodriguez与Chavan-Dafle将于九月在智能机器人与系统国际会议上发表论文,详细介绍这一新方法。
给机器人一点推力
Rodriguez目前正在探索利用环境提升简易机器人夹爪灵巧性的多种途径。在正在进行的研究中,他的团队正在探索机器人如何利用重力抛接物体,以及桌面等表面如何帮助机器人在手指之间滚动物体。
在这篇最新论文中,团队研究了一种外在灵巧性方法,称为“抓持推压”(prehensile pushing),即利用环境中的固定装置来操控被抓取的物体。
“我们在某种程度上是把夹爪自身不具备的灵巧性外包给环境和机械臂,”Rodriguez解释道。“这种灵巧性不再内在于手部,而是外在于环境。”
研究人员建立了一个模型,用于描述夹爪、被抓取物体与角、边缘或平面等不同类型外部固定装置之间的受力相互作用。为预测物体在夹爪将其推向特定固定装置时可能如何移动,研究人员在模型中考虑了多种因素,包括夹爪与物体之间、物体与环境之间的摩擦力,以及物体的质量、惯性和形状。
“利用环境”
在当前版本中,该模型可预测夹爪必须对物体和环境施加多大的力,才能将物体操控至期望的方向。例如,机器人应以多大的力抓紧一根杆,并以多大的力将杆压向某一点,才能使其旋转45度?
Rodriguez与Chavan-Dafle用一个简单的双指夹爪操控一根短杆,将模型的预测结果与实际实验进行了对比测试。他们让短杆分别沿一个点、一条线和一个平面进行滚动、转动或滑动。团队测量了机器人为将杆调整至期望方向所施加的力,并将实验测得的力与模型预测的力进行比较。
“两者的吻合度相当不错,”Rodriguez表示。“我们已经验证了该模型。现在我们正在研究规划方面的问题,探索如何规划运动以生成特定轨迹。我们未来想回答的问题之一是:如何设计环境中的固定装置,使机器人的运动更可靠,并能更快执行?”
归根结底,Rodriguez认为外在灵巧性是一种低成本的方式,可使简易机器人在各种用途中更加灵活:手术机器人可以将手术刀推向手术台以调整握持,而野外取证机器人可以将证物倾斜抵靠在附近的岩石上,以便更好地检查。
“利用环境现在是,将来也将是机器人和研究界的重要方向,”Rodriguez表示。“在任何存在载荷、成本或复杂性限制的应用中,例如制造业、外科手术、野外作业,甚至太空探索,只要夹爪不像人手那样灵巧,这种[方法]就能为其带来部分灵巧性。”
本研究部分得到美国国家科学基金会的支持。
本文与 MIT News合作发布。刊发不代表世界经济论坛认可其中观点。
如需及时了解 Agenda 动态,请 订阅我们的每周通讯。
作者:Jennifer Chu为MIT News的特约撰稿人。
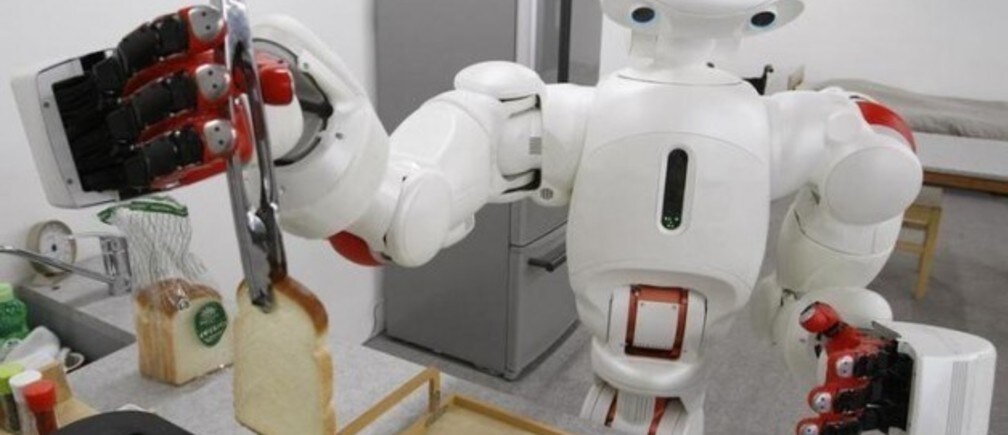
图片:一台机器人正在拿起一片吐司。路透社