如今的工业机器人效率极高——前提是它们处于受控环境中,所有东西都恰好在它们预期的位置。
但如果把它们放到陌生环境中,让它们必须自主思考,效率就会 骤降。而且,随着参与的机器人数量增加,实时运动规划的难度会呈指数级上升。即使是简单的协作任务,一组比如由三台自主机器人组成的团队,也可能要花好几个小时思考,才能制定出行动方案。
本周,在电气与电子工程师协会国际机器人与自动化会议上,一组麻省理工学院研究人员凭借一项能够显著缩短机器人团队规划时间的新算法,入围了两项最佳论文奖。该算法生成的方案或许不是效率最高的,但在许多情况下,规划时间的节省足以抵消执行时间的增加。
研究人员还利用该算法引导三台机器人协作组装一把椅子,以此测试算法的可行性。
“我们非常期待在制造业中更广泛地使用机器人,”麻省理工学院电气工程与计算机科学系安德鲁与厄娜·维特比教授、其团队开发了这项新算法的丹妮拉·鲁斯说。“为此,我们需要机器人比当前的机器人更能自主解决问题。我们认为,这项算法是朝这个方向迈出的一步。”
与鲁斯共同撰写论文的还有她实验室的三位研究人员——第一作者、博士后穆罕默德·多加尔,以及电气工程与计算机科学专业的研究生安德鲁·斯皮尔伯格和斯图尔特·贝克。
把握后果
研究人员研究的问题是:一组机器人必须完成一项装配操作,该操作包含一系列离散步骤,其中一些步骤需要多台机器人协作。开始时,没有一台机器人知道自己会被分配执行操作中的哪些部分:一切都要临场决定。
从计算角度看,这个问题本身已经足够复杂:在操作的任何阶段,任何机器人都可能执行任何动作;而在协作阶段,它们还必须避免彼此碰撞。但真正让规划耗时的是,要确定每台机器人抓取所操作物体的最佳方式,使其不仅能成功完成眼前的任务,也能完成后续任务。
“有时,某种抓取配置对当前步骤是可行的,但会给下一步带来问题,因为届时需要另一台机器人或传感器,”鲁斯说。“当前的抓取队形可能没有空间让新的机器人或传感器加入团队。因此,我们的解决方案会考虑多个步骤的装配操作,并优化机器人如何摆放自身位置,使其兼顾整个流程,而不只是当前步骤。”
研究人员算法的关键在于,它会把最困难的抓取位置决策推迟到所有较容易的决策都完成之后。这样,算法可以随时中断,同时仍能提供可行的装配方案。如果没有足够时间计算出最优解,机器人有时可能不得不放下并重新抓取手中的物体。但在许多情况下,这所花费的额外时间与计算完整方案所需的时间相比微不足道。
有章法地拖延
算法首先制定一个完全忽略抓取问题的计划。这相当于假设所有机器人在装配操作的每个阶段结束后都会放下手中的所有东西,然后把下一阶段当作一项独立任务来处理。
随后,算法从单台机器人和被组装物体的单个部件的角度,考察操作某一阶段到下一阶段的转换。如果它能为该机器人和该部件找到一个在两个阶段都适用、且无需改变其他任何机器人行为的抓取位置,就会把这种抓取方式加入计划。否则,它会推迟决定。
处理完所有容易做出的抓取决策后,算法会重新审视已推迟的决策。此时,它会稍微扩大考虑范围:必要时调整一两台其他机器人在操作某一两个环节中的行为,以实现阶段之间的平稳转换。但如果扩大后的范围仍然不够,它就会再次推迟决定。
如果算法可以一直运行到完成,最后几项抓取决策可能需要调整每台机器人在装配过程每一步中的行为,这会是极其复杂的任务。很多时候,与其计算最优解,不如让机器人几次放下手中的物体,这样反而更有效率。
除了使用真实机器人进行实验,研究人员还开展了大量涉及更复杂装配操作的模拟。在一些模拟中,他们发现算法能在几分钟内生成可行方案,只需放下物体几次;而计算最优解则需要数小时。在另一些模拟中,最优解根本无法实际计算——计算出来需要数千年。但他们的算法仍能生成可行方案。
“鲁斯团队通过优雅的启发式方法处理复杂规划问题,展示了多机器人协作向前迈出的重要一步:他们证明了三只可移动机械臂能够设法组装一把椅子,”苏黎世瑞士联邦理工学院机器人与智能系统教授布拉德利·纳尔逊说。“我最担心的是,他们的研究会毁掉我最喜欢宜家家具的一点:在家亲手组装它。”
本文由 麻省理工学院新闻合作发布。本文的发布并不意味着世界经济论坛认可其中的观点。
及时了解议程 订阅我们的每周通讯。
作者:拉里·哈迪斯蒂为《麻省理工学院新闻》撰稿。
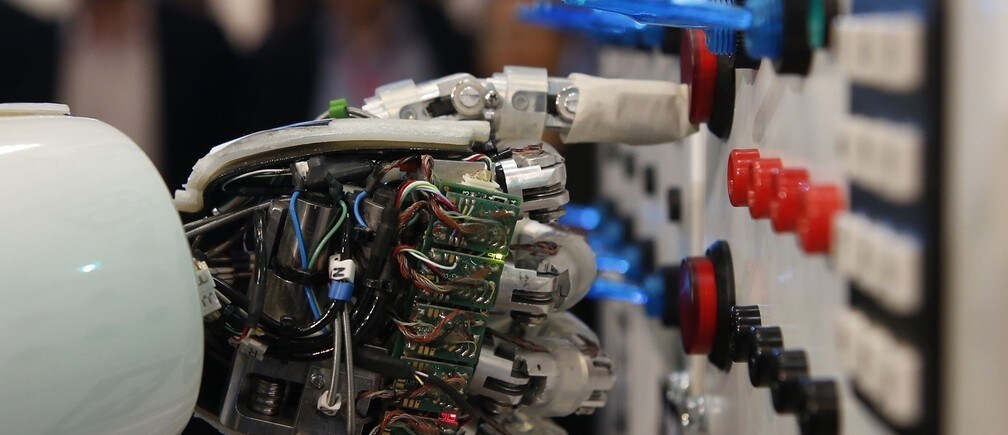
图片:在汉诺威CeBit电脑展上,德国人工智能研究中心进行演示时,人形机器人AILA(轻量级人工智能安卓机器人)的手正在操作一个配电盘。路透社/法布里齐奥·本施