神经假体装置包括植入大脑的小型电极阵列,可使瘫痪患者控制机械臂的运动,无论该机械臂是否与患者相连。2015年5月,来自加州理工学院、南加州大学和Rancho Los Amigos国家康复中心的研究人员报告了 此类植入装置的首次成功临床试验 ,该装置位于大脑中负责将意图(即通过动作要实现的目标,例如“我想伸手去拿水瓶喝水”)转化为机械臂平稳流畅运动的区域。现在,由 Richard Andersen(神经科学James G. Boswell教授)领导的研究人员报告称,该大脑区域即后顶叶皮层(PPC)中的单个神经元可编码用于抓握的完整手型(如握手时的手型),也可编码与抓握无直接关系的手型,例如人们说话时所做的手势。
大多数神经假体植入于运动皮层,即控制肢体运动的大脑区域。但这些机械臂的运动显得生硬,这可能是由于控制肌肉运动的机械原理较为复杂。Andersen及其同事将装置植入负责编码意图的后顶叶皮层,消除了这一问题,并由此进一步研究该脑区中特定神经元所起的作用。
该研究发表于11月18日出版的《Journal of Neuroscience》上。
“人类的手能够完成远超抓握的众多复杂操作,”该论文第一作者、加州理工学院博士后研究员Christian Klaes说道。“我们说话时会做手势,会操控物体,会用手语与听障人士交流。四肢瘫痪患者认为,手和手臂的功能对于更好地掌控自身环境至关重要。因此,我们的最终目标是利用来自PPC的控制信号,拓展神经假体的功能范围。
“我们能越精确地识别参与手部运动的单个神经元,这些机器人设备所提供的能力就越强。最终,我们希望在机器人手上复现人手同样的运动自由度。”
在该研究中,研究人员使用了石头剪刀布游戏及其变体“石头剪刀布蜥蜴斯波克”(rock-paper-scissors-lizard-Spock)。Andersen表示,该游戏对此类研究而言是“完美的”。“加入蜥蜴(以卡通蜥蜴图像呈现)和斯波克(即Leonard Nimoy扮演该角色的图片),是为了扩大四肢瘫痪受试者Erik G. Sorto可用的手型范围,他的四肢完全瘫痪。我们为蜥蜴设定了捏合手势,为斯波克先生设定了球形手型。”
游戏分两个阶段进行:先是石头剪刀布,然后是加入蜥蜴和斯波克的扩展版游戏。在任务中,屏幕上会短暂显示一个与某种手型对应的物体,例如石头或斯波克先生的图片。图像之后是空白屏幕,随后出现文字,指示Sorto想象用右手做出对应的手型——石头对应握拳,布对应张开手掌,剪刀对应剪刀手势,蜥蜴对应捏合,斯波克对应球形手型(大致类似瓦肯人的致意手势)——并说出他看到的是哪一幅视觉图像,同时神经假体装置记录PPC中神经元的活动。
研究人员能够识别PPC中的单个神经元,当Sorto看到一个待抓取物体的图像(比如一块石头)时,这些神经元会放电;研究人员还识别出一类几乎完全独立的神经元,当Sorto进行运动想象(即在并未实际尝试移动肢体的情况下,对动作进行心理规划和想象性执行)时,这些神经元会产生反应。
“我们在PPC中发现了两组基本相互独立的神经元群,它们在任务期间分别表现出视觉反应或运动想象反应:前者在Erik识别出提示时出现,后者在他想象执行相应手型时出现,”Andersen说。
研究人员还发现,PPC中的单个神经元也会对那些与抓握相关的视觉刺激并不直接对应的手型作出反应。布的手型可对应于张开手以抓取纸张的初始动作,石头的手型则对应于握拳抓取石头——事实上,Sorto正是通过想象布来想象张开机械手,通过想象石头来想象将机械手合拢以抓住物体。然而,剪刀、蜥蜴和斯波克所需的想象手势,比抓取视觉物体所需的手势更为抽象和象征化。Andersen表示,这表明大脑的这一区域可能也参与更为一般的手部姿势,例如我们说话时所做的手势或手语。
该试验结果发表于一篇题为 “人类后顶叶皮层中的手型表征(Hand Shape Representations in the Human Posterior Parietal Cortex)。” 除Andersen和Klaes外,该研究的其他作者包括:来自加州理工学院的Spencer Kellis、Tyson Aflalo和Kelsie Pejsa;来自南加州大学的Brian Lee、Christi Heck和Charles Liu;以及来自Rancho Los Amigos国家康复中心的Kathleen Shanfield、Stephanie Hayes-Jackson和Mindy Aisen。
发表本文并不意味着世界经济论坛认可其中的观点。
要及时了解Agenda ,请订阅我们的每周通讯。
作者:Deborah Williams-Hedges是加州理工学院高级媒体关系经理。
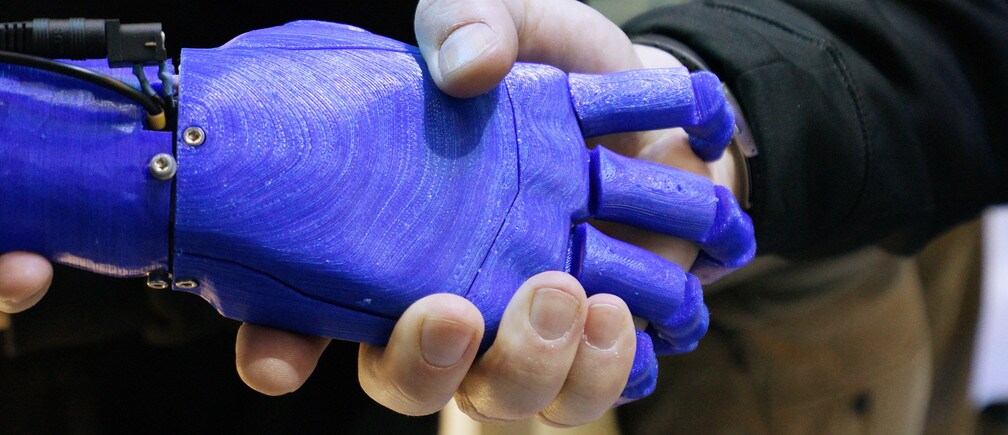
图片:一名男子在内华达州拉斯维加斯国际消费电子展(CES)英特尔展台上,与机器人假手握手。REUTERS/Rick Wilking.


