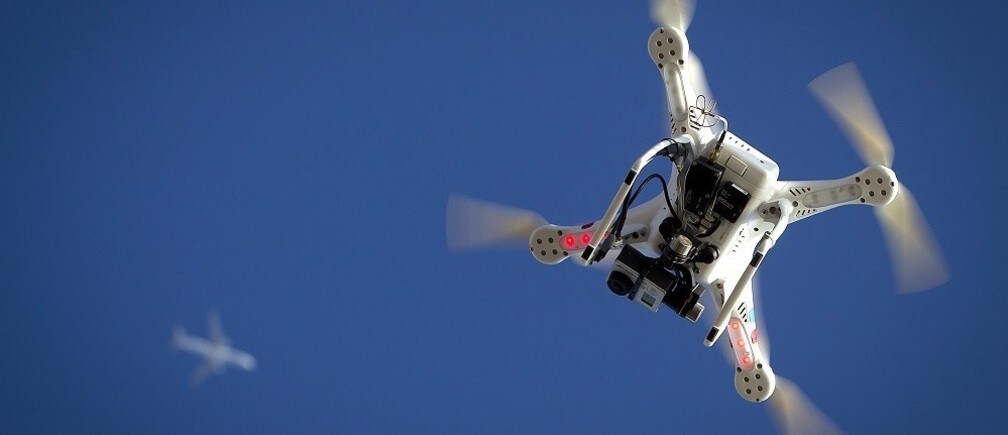
“drone”一词广为流行,常让人联想到遥控飞行的僵尸形象,但它对最新型无人飞行器(UAV)的描述已日益不够贴切。新的应用对无人机提出了更高的自主性和智能要求。
“人们一提到无人机,多半会想到那些在高空飞行、周围几乎没有任何目标可供攻击的大型军用装备,”Nick Roy说,他是麻省理工学院计算机科学与人工智能实验室的 Robust Robotics Group 主任。“但是,许多应用需要规模较小、在更靠近地面处工作的无人机,并要求其具备更高的自主性,例如农业监测、包裹投递,以及为急救人员提供态势感知。”
让无人机和其他机器人能够自主思考,是Robust Robotics Group的核心使命。“我们希望无人机能够在城市环境中运行、完成有用的工作,并与人互动,”Roy说道,他同时也是航空航天学副教授。“我们希望它们具备完成手头任务所需的智能水平。”
Roy近来更多地聚焦于无人机,而非地面机器人,尽管两者的许多原理和算法相似。无人机需要更高的自主性,以避免碰撞和坠毁,并理解周围正在发生的情况。若美国联邦航空管理局(FAA)要全面允许商业应用,一定程度的可靠自主运行将是必不可少的。
“关键不仅在于避开障碍物,还在于理解环境,以及什么是安全的、什么是不安全的,”Roy说,“无人机需要从可靠性和性能角度理解自身行为,同时也需要理解人们希望它们如何做事。”
Project Wing 与混合固定翼无人机
2012年,Roy接受Google X的学术休假职位,以协助启动 Project Wing,该项目旨在证明利用无人机进行产品配送的可行性。Roy和他的团队于2014年8月完成原型机后,Google认为是时候进入产品阶段了。Roy去年重返MIT,但仍继续为该项目提供咨询,同时MIT校友Dave Vos(PhD ’96)正帮助将Project Wing推进到下一阶段。
Project Wing是一种混合型飞行器,有别于长期主导学术研究和消费级无人机市场的典型四旋翼设计。尽管它确实使用四个旋翼,但这些旋翼通常像飞机螺旋桨一样工作。当飞行器抵达目标位置准备投放包裹时,它会向上倾转,从而像四旋翼一样悬停。
这种“尾座式”设计是对一个旧构想的修订,而该构想尚未被证明具有商业可行性。“像尾座式、倾转旋翼、倾转螺旋桨,或拥有两套推进系统的飞行器等混合型飞行器,在整个航空史上都曾被探索过,”Roy说,“但已有足够多的因素发生变化,使其值得再次尝试。我们制造小型飞行器的能力,以及将计算和现代控制系统装载到飞行器上的能力,意味着过去很难实现的事情如今相对容易了。”
Roy表示,与四旋翼相比,传统固定翼飞行器有明显的局限,包括需要跑道,以及需要保持最低速度才能留在空中。然而,“固定翼飞行器在飞行中效率高得多,能够滞空的时间也长得多,”他补充道。与此同时,新型混合设计有望兼具两种技术的优点。
尽管Roy更专注于软件而非硬件,但他必须跟上所有最新技术,尤其是传感器,因为传感器有助于塑造无人机的思维方式。例如,出于减轻重量和降低功耗的需要,一些无人机研究人员正致力于使用轻便、低成本的摄像头进行导航,而不是依赖激光雷达(LIDAR)设备或3D摄像头。
“被动式摄像头能让你理解场景,我认为这在未来会非常重要,”Roy说,“纯粹基于视觉的导航尚未能可靠运行,但该领域已取得很大进展。我对于如何利用被动式摄像头帮助无人机自主导航感到兴奋。”
Roy表示,与此同时,没有任何单一传感器技术是正确答案。“GPS在城市环境中存在问题,摄像头尤其在夜间存在问题,”他说,“我的团队近期的大量研究都集中在精确测距上,无论是激光测距仪还是3D摄像头。这些传感器笨重,而且并非在所有领域都能使用。正确的答案很可能在于多种传感器的融合。”
通过我们的眼睛看世界
像Project Wing或亚马逊原型机这样的配送无人机,将比用于作物监测或拍摄广告的典型无人机需要更多的自主性和智能。如果无人机被期望在城市环境中投递和取件,情况尤其如此。
“无人机需要足够智能,才能推断自身的性能和即将出现的故障,”Roy说,“自主性是无人机融入空域所面临的最大挑战。飞行器需要自主性才能从故障中恢复,并能看到其他飞行器而不与之相撞。它们需要自主性才能与空中交通管制互动,并与国家空域和谐共处。”
麻省理工学院及其他地方的研究人员一直致力于赋予机器人物体识别能力,但这只是开始。更大的挑战在于弥合人与机器人思维方式之间根本性的差异。
“机器人以非常低层的几何学来理解世界,”Roy说,“它们不会把墙壁视为墙壁,而是视为无法穿越的像素。要与人合作,机器人必须理解事物的用途。要让机器人收集一个箱子或装载一辆卡车,它需要对这些物体是什么具有语义理解。”
Roy的关注点较少放在物体识别本身,而更多在于帮助机器人“理解物体如何分布,以及它们如何与之互动”,他说,“一旦你拥有了物体检测或场景理解,就可以进入下一步:向机器人展示如何利用这种理解做出决策。”
例如,Roy的一名学生正在尝试提升无人机对城市环境中风向模式的理解。无人机随后可以利用这些知识规避湍流,或选择能耗最低的路线。
尽管计算机小型化持续推进,无人机在重量和功耗上的限制仍将继续挑战其快速处理信息、及时做出决策的能力。快速融合和整合来自多个传感器的数据,带来了“超出无人机等实时系统范围的计算挑战”,Roy说,“我的很多研究都涉及寻找有用的近似方法,即以牺牲少许准确性和精确性为代价,获得非常好的答案。”
这些近似算法被应用于Roy近期的实验中,在该实验中,一架携带激光测距仪的固定翼飞行器在空间极为受限的停车场内高速飞行。“如果你试图将激光测距仪纳入飞行器12个自由度的完整状态估计中,计算将变得难以处理,”Roy说,“但如果你将问题拆分为激光测距仪在任一时刻能够观测到的部分,你仍然能得到正确答案,而且效率远高于要求激光一次性“推理发展”整个系统的做法。”
提出正确的问题
教会无人机识别物体并处理传感器数据,以便做出实时决策,即使在包括办公室在内的复杂环境中,也将有助于避免碰撞。然而,当无人机与人密切协作时,还需要额外的自主性和智能。除了确保人员安全之外,算法还需要足够复杂,使无人机能够接受人的指令或与人合作完成任务。
“我们需要教会机器人如何像人与人之间那样无缝地与人互动,”Roy说,“它们需要语义地图之类的东西,以帮助它们以与人相同的方式思考世界。它们还需要理解人们想要什么,以及人们如何行事。我们正在研究自然语言界面等技术,并将人类语言与机器人所看到的事物相连接。”
Robust Robotics Group在教会机器人理解方向和指令方面已取得一些进展。目前,该小组正致力于对话管理,即教会机器人与人类如何交谈。
“对机器人而言,挑战不仅在于知道自己需要提问,还在于如何提问,才能得到有用的答案,”Roy说,“如果机器人说“我不理解”,人类很可能会感到恼火并放弃这个机器人。在我们真正准备好让机器人融入日常生活之前,这项技术必须大幅成熟。”
本文与 MIT News合作发表。发表本文并不意味着世界经济论坛认可文中观点。
如需紧跟 Agenda 的最新动态,请 订阅我们的每周通讯。
作者:Eric Brown是MIT News的撰稿人。
图片:一架飞机飞越一架无人机。REUTERS/Carlo Allegri.


