工程师成功测试了一款四足机器人,它在遇到新表面时会调整身体以在其上行走。
这一突破有望提升太空探索以及核反应堆等对人类而言过于危险的区域中的工作效能。
该机器人采用机器学习模型,持续预测其即将行走的地形所对应的最佳身体形态。
想象一下,你先在水泥人行道上跑步,然后突然跑进干燥的沙地。为了保持站立,你必须减速并改变跑步方式。同样,行走机器人也必须改变步态,才能应对不同的表面。
一般来说,我们人类和大多数机器人只能改变如何跑步。但如果我们还能改变自身的身体形态,从而在任何表面上尽可能快速、安全地奔跑,那又会怎样?
我们希望依靠机器人完成高难度和高风险的任务,从检查受损核反应堆到太空探索。对于这些任务而言,固定的身体结构可能会限制机器人的适应能力。在这些意外环境中,能够改变形态的身体可能决定任务的成败。更进一步,能够改变形态的机器人还可以学习不同环境下的最佳身体形态,并在遇到新环境时加以适应。
我们与奥斯陆大学合作,用一款能够根据遇到的新表面调整身体、在其上行走的四足机器人成功测试了这一设想,其表现优于固定身体结构的机器人。我们的研究成果已在《自然机器智能》(Nature Machine Intelligence)上发表。
一款可改变形态的四足机器人
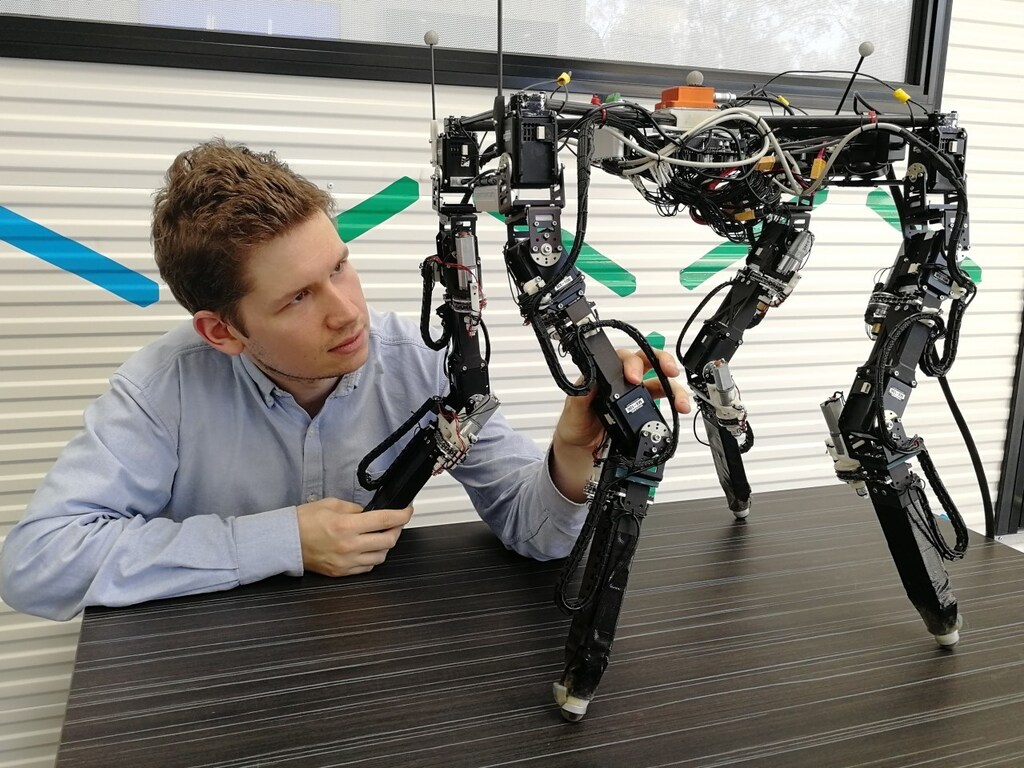
DyRET(全称为Dynamic Robot for Embodied Testing,即“具身测试动态机器人”),在其创造者、挪威语中被称为“动物”的特恩内斯·尼加德(Tønnes Nygaard)设计,旨在探索可改变形态的机器人这一构想。DyRET的四条腿各有两个伸缩段,因此它可以改变大腿骨或小腿骨的长度。调节由内置于腿部的电机完成,并且在机器人运行期间,腿长可以自动改变。
电机可以将DyRET的高度改变约20%,即从60厘米调至73厘米。这13厘米的变化会显著改变机器人的行走方式。腿部较短时,DyRET稳定但速度较慢,重心较低。在最高模式下,DyRET行走时稳定性较差,但步幅大得多,使其能够跑得更快并跨越障碍物。
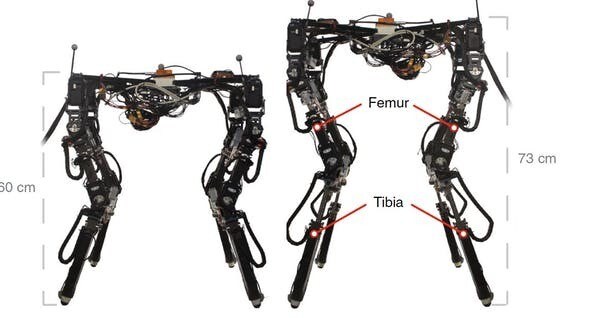
DyRET还配备了传感器,用于感知其正在行走的表面。DyRET的每只脚都配有一个力传感器,可以感知地面的软硬程度。一台3D摄像头位于DyRET前腿之间,朝向地面,用于估算地面的粗糙程度。
学习适应
DyRET行走时,会通过其足部和3D摄像头持续感知环境。当机器人检测到地面状况发生变化时,它可以切换至最佳腿长。但机器人如何知道哪种身体形态最为有效呢?
我们探索了两种方式,使DyRET能够学习不同情况下的最佳腿部构型:一种是受控环境,即在室内、表面已知的场地进行;另一种是户外的真实环境测试。
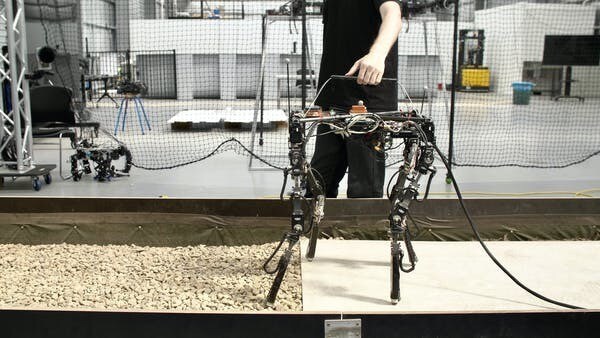
在我们的受控测试中,DyRET在约5米长的箱体内行走,箱内铺设了不同的行走表面:沙子、砾石和坚硬的纤维水泥板。机器人在每种材料上,以25种不同的腿部构型行走,以记录其运动效率。基于这些数据,我们测试了机器人自动感知箱内行走表面变化并选择最佳身体形态的能力。
虽然我们的受控实验表明,DyRET能够成功地使其身体适应此前行走过的表面,但现实世界要复杂得多,且更具变数、难以预测。我们证明,该方法还可以扩展到未见过的地形,即通过估算机器人所遇到的任何表面的最佳身体形态来实现。
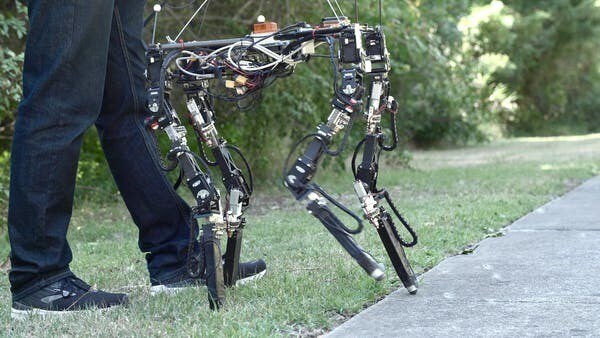
在我们的户外实验中,DyRET使用了一个机器学习模型,该模型以受控测试中获得的、针对特定地面硬度与粗糙度组合的最佳腿部构型知识为初始数据。机器人行走时,会持续预测其所遇地形的最佳身体形态,同时以其行走效果的测量数据更新模型。在我们的实验中,DyRET的预测会随着行走而不断改进,使其即使面对从未遇到过的地形,也能迅速生成高效的运动。
可改变形态的机器人是未来吗?
DyRET探索了机器人中“具身认知”的理念,即机器人的硬件身体可以通过与环境紧密联系,与其软件“大脑”协同解决问题。DyRET的身体并非限制其运动的约束,而是本身就是一种在挑战性环境中解决问题的自适应方式。
这一点极具价值,尤其是在我们无法事先准确预测环境条件的情况下。这使得选定一个单一的“理想”机器人形态变得极具挑战。相反,这些机器人可以通过改变形态,适应各种各样的环境条件。
我们的概念验证对机器人设计的未来具有重大意义,能够开启目前无法实现的、极具挑战性且多变的环境。未来,可改变形态的机器人或许会被用于海底,或用于太空的长期任务。