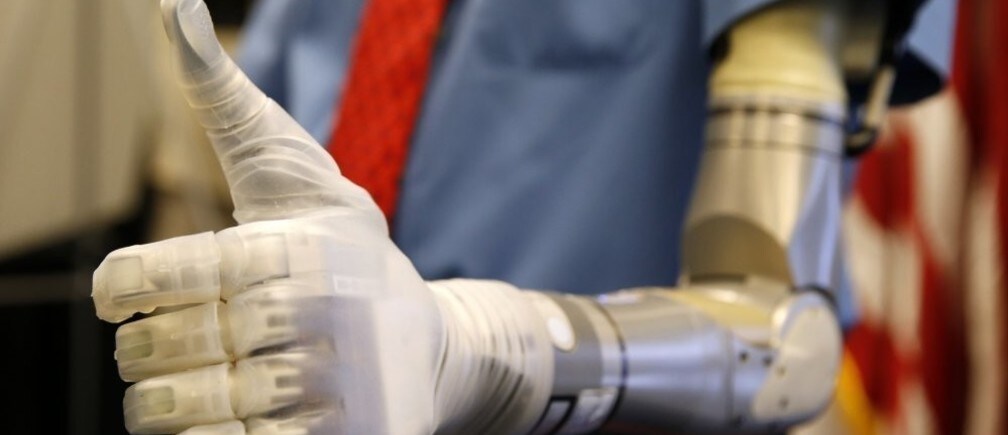
植入大脑运动中枢——运动皮层——的神经假体设备,可以让截肢或瘫痪患者控制机械肢体的运动;这种机械肢体既可以与患者自身肢体相连,也可以与之分离。然而,现有神经假体产生的动作往往迟缓而生硬,不像自然动作那样流畅、仿佛自动完成。如今,加州理工学院的研究人员将神经假体植入大脑中一个不直接控制运动、而是控制运动意图的区域,由此开发出一种产生更自然、流畅动作的方法。
在一项临床试验中,加州理工学院团队与南加州大学凯克医学中心的同事合作,成功为一名四肢瘫痪患者植入了这样一种设备,使他能够流畅地做出握手动作,甚至能用一条独立的机械臂玩“石头、剪刀、布”。
这项试验由首席研究员 理查德·安德森领导。他是詹姆斯·G·博斯韦尔神经科学教授。加州理工学院实验室成员泰森·阿弗拉洛、斯宾塞·凯利斯、克里斯蒂安·克拉斯、布莱恩·李、英·石和凯尔西·佩伊萨也参与了研究。研究结果发表于《科学》杂志5月22日刊。
“当你移动手臂时,实际上不会去想要激活哪些肌肉,也不会考虑动作的细节——比如抬起手臂、伸出手臂、抓住杯子、用手握住杯子,等等。相反,你想的是动作的目标。比如,‘我想拿起那杯水。’”安德森说,“因此,在这项试验中,我们成功解码了这些实际意图:我们让受试者只需在脑海中想象整个动作,而不是把它拆分成无数个组成部分。”
例如,看到一个人并与他握手的过程,始于视觉信号(比如认出一个熟人)。视觉信号首先在大脑皮层较低级的视觉区域得到处理,随后传递到一个名为顶叶后皮层(PPC)的高级认知区域。在这里,最初的运动意图形成。接着,这些意图传递到运动皮层,再经由脊髓传向手臂和腿部,最终在那里执行动作。
对于一些患者来说,高位脊髓损伤会导致四肢瘫痪,因为运动信号无法从大脑传到手臂和腿部。作为解决方案,早期的神经假体植入物使用微型电极,在运动信号到达脊髓前的最后一站——运动皮层——检测并记录信号。
记录到的信号随后通过线束从患者大脑传输到计算机,在那里被转换成控制机械肢体的指令。然而,由于运动皮层通常控制许多肌肉,这些信号往往包含详细而具体的信息。加州理工学院团队想要了解,是否可以用更简单的握手意图来控制假肢,而不是要求受试者专注于握手的每个组成环节——后者既更费力,也不那么自然。
安德森和同事希望通过记录大脑另一个区域——顶叶后皮层(PPC)——的信号,提高神经假体所能提供的动作灵活性。他说:“PPC位于神经通路的较前端,因此那里的信号更多与运动规划有关——也就是你实际打算做什么——而不是动作执行的细节。我们希望患者能更轻松地使用来自PPC的信号,最终让动作过程更直观。未来的研究将探讨如何结合运动皮层的详细信号和PPC的认知信号,利用这两个区域各自的专长。”
这项临床试验旨在检验这一新方法的安全性和有效性。加州理工学院团队与南加州大学凯克医学中心的外科医生,以及兰乔洛斯阿米戈斯国家康复中心的康复团队合作。外科医生在一名四肢瘫痪患者顶叶后皮层(PPC)的两个部位植入了一对小型电极阵列。每个阵列含有96个活性电极,每个电极分别记录PPC中一个神经元的活动。阵列通过电缆连接到一套计算机系统;该系统处理信号、解码受试者的意图,并控制包括计算机光标和机械臂在内的输出设备。机械臂由约翰斯·霍普金斯大学的合作者开发。
手术后康复期间,患者接受了用意念控制计算机光标和机械臂的训练。训练完成后,研究人员看到了他们期待的结果:患者能够直观地操控机械臂。
“对我来说,试验中最令人兴奋的时刻,是参与者第一次用意念移动机械肢体。他已经瘫痪超过10年,这是受伤后他第一次能够移动肢体并向别人伸手。那一刻让我们所有人都激动不已,”安德森说。
“患者在第一天——也就是他第一次尝试的当天——就能控制肢体,这让我们非常惊讶,”他补充说,“这证明了使用PPC活动进行控制是多么直观。”
患者埃里克·G·索托也对迅速取得的成果感到兴奋:“我很惊讶,原来这么容易,”他说,“我记得自己仿佛有一种灵魂出窍的感觉,只想跑来跑去,和每个人击掌。”
随着时间推移,索托不断改进对机械臂的控制,也因此为研究人员提供了更多关于PPC如何运作的信息。例如,安德森说:“我们发现,如果他想着‘我应该以某种方式把手移到那个物体旁边’——试图控制肢体——那就行不通。他的想法实际上需要更偏认知一些。但如果他只想着‘我想抓住那个物体’,就容易得多。这正是我们对大脑这个区域的预期。”
安德森说,对PPC更深入的了解将帮助研究人员改进未来的神经假体设备。“我们借此获得了一个独特窗口,可以观察一个复杂高级脑区的运作;与此同时,我们也与受试者协作,帮助他完善控制外部设备的技能。”
“南加州大学神经修复中心的首要使命,是利用临床项目的资源创造独特机会,将科学发现——例如加州理工学院安德森实验室的研究成果——转化应用于患者,最终把变革性的发现转化为有效疗法。”该中心主任查尔斯·Y·刘说。他是南加州大学神经外科、神经病学和生物医学工程教授,领导了手术植入程序,以及此次合作中的南加州大学/兰乔洛斯阿米戈斯团队。
刘补充说:“在照护神经损伤和疾病患者的过程中,并了解到现有治疗策略的显著局限后,我们清楚地认识到,要帮助瘫痪患者恢复功能,就必须采取全新的方法。由大脑直接控制机器人和计算机,有望显著改变许多人的生活。”
兰乔洛斯阿米戈斯国家康复中心首席医疗官、研究康复团队负责人明迪·艾森医生表示,这类假肢技术的进步为患者康复的未来带来了希望。“兰乔洛斯阿米戈斯致力于通过机器人和脑机接口等新型辅助技术推进康复。我们打造了一个独特的环境,能够无缝整合康复、医学和科学,正如这项研究所展示的那样,”她说。
握手和玩“石头、剪刀、布”等任务有助于展示这些设备的能力,但研究人员希望,神经假体最终能让患者完成更实用的任务,帮助他们恢复一定程度的独立生活能力。
索托说:“这项研究对我意义重大。这个项目需要我,我也需要这个项目。它给我的生活带来了巨大的改变。能够成为改善瘫痪患者生活这一解决方案的一部分,我感到非常高兴。”他还说:“我常跟大家开玩笑,说我想自己喝啤酒——想什么时候喝一口就什么时候喝,不必请别人递给我。我真的很怀念那种独立自主的感觉。我觉得,如果足够安全,我会很乐意自己打理仪容——刮胡子、自己刷牙。那就太棒了。”
为此,安德森和同事已经在研究一种策略,希望帮助患者完成这些更精细的运动技能。关键在于,能够将特定类型的感觉反馈从机械臂传回大脑。
索托植入的设备让他能够借助视觉反馈控制幅度较大的动作。安德森说:“但要真正实现精细、灵巧的控制,还需要触觉反馈。没有它,就像去看牙医时嘴巴被麻醉了一样。缺少躯体感觉反馈,说话会非常困难。”安德森和同事正在研发的最新设备,包含一种机制,可以将机械臂发出的信号传回大脑中产生触觉感知的区域。
安德森说:“我们开发这些设备,是因为四肢瘫痪患者通常无法拿起一杯水喝一口,也无法自己进食。甚至鼻子痒了也无能为力。对患者来说,这些看似微不足道的事情令人非常沮丧。这项试验是改善他们生活质量的重要一步。”
这项试验的结果发表于一篇论文,题为: 《从四肢瘫痪患者的顶叶后皮层解码运动意象》。 加州理工学院牵头的临床试验所用植入设备和信号处理器,是由犹他州盐湖城的Blackrock Microsystems开发的NeuroPort Array和NeuroPort Bio-potential Signal Processors。试验所用机械臂为模块化假肢肢体,由约翰斯·霍普金斯大学应用物理实验室开发。索托由兰乔洛斯阿米戈斯国家康复中心和南加州大学凯克医学中心的合作者招募参加试验。这项试验由美国国立卫生研究院、博斯韦尔基金会、美国国防部和南加州大学神经修复中心资助。
本文由 加州理工学院合作发布。本文的发布不代表世界经济论坛认可其中观点。
了解更多议程内容, 订阅我们的每周通讯。
作者:杰西卡·斯托勒-康拉德为加州理工学院撰稿。
图片:越战老兵弗雷德·唐斯在模块化假肢手臂技术演示期间竖起大拇指。路透社/凯文·拉马克


