麻省理工学院(MIT)与伍兹霍尔海洋研究所(WHOI)的研究人员发明了一套自主机器人系统,能够在广阔的未探索水域中高效地找到科学价值最高、却又难以发现的采样点。
环境科学家通常关注在环境中最有价值的位置,即“极值点”采集样本。例如,化学物质泄漏源处浓度最高,且受外界因素影响最小。但“极值”可以是研究人员希望测量的任何可量化数值,例如水深,或暴露于空气中最多的珊瑚礁部分。
部署极值搜寻机器人的各类尝试存在效率和准确性方面的问题。通常,机器人会像割草机一样来回移动以覆盖某一区域,这既耗时,又会采集到许多没有价值的样本。一些机器人能够感知高浓度的痕迹并沿其找到泄漏源,但它们可能会被误导。例如,化学物质可能会在远离源头的缝隙中滞留并积聚。机器人可能会将这些高浓度点误认为源头,而实际上却远离真正的源头。
在国际智能机器人与系统会议(IROS)上发表的一篇论文中,研究人员介绍了“PLUMES”系统。该系统使自主移动机器人能够以更快的速度、更高的效率锁定极值点。PLUMES利用概率技术,在避开障碍物、应对变化的洋流及其他变量的同时,预测哪些路径可能通向极值点。在采集样本的过程中,它会权衡已学到的信息,以决定是沿着有希望的路径继续前进,还是探索未知区域,因为未知区域中可能蕴藏更有价值的样本。
重要的是,PLUMES能够抵达目的地,而不会陷入这些棘手的高浓度点。“这一点很重要,因为人们很容易以为找到了黄金,但实际上找到的可能只是黄铁矿。”共同第一作者、计算机科学与人工智能实验室(CSAIL)及MIT-WHOI联合项目的博士生维多利亚·普雷斯顿(Victoria Preston)表示。
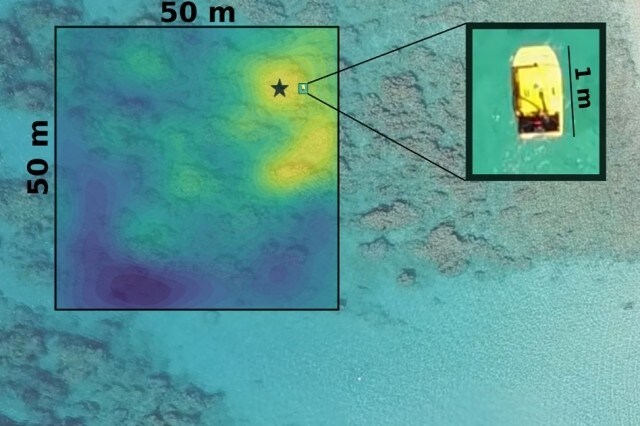
研究人员制造了一艘搭载PLUMES系统的机器人船,成功探测到巴巴多斯贝拉斯边缘礁中暴露程度最高的珊瑚头,即位于最浅水域的珊瑚头,这对研究日照如何影响珊瑚生物具有重要意义。在多种水下环境中进行的100次模拟试验中,虚拟的PLUMES机器人在规定时间内采集到的极值样本数量,始终是传统全面覆盖方法的七至八倍。
“PLUMES会以最少的探索量找到极值点,然后迅速集中精力在该处采集有价值的样本。”共同第一作者、CSAIL及MIT-WHOI联合项目博士生杰内维夫·弗拉斯波勒(Genevieve Flaspohler)表示。
与普雷斯顿和弗拉斯波勒共同参与该论文的还有:安娜·P.M.米歇尔(Anna P.M. Michel)和约格什·吉尔达尔(Yogesh Girdhar),两人均为WHOI应用海洋物理与工程系的科学家;以及尼古拉斯·罗伊(Nicholas Roy),他是CSAIL及航空航天系的教授。
权衡利用与探索
PLUMES的一项关键洞见在于,运用概率论方法来权衡两难:一方面利用已掌握的环境信息,另一方面探索可能更有价值的未知区域,而这一权衡向来十分复杂。
“极值搜寻中的主要挑战,在于让机器人在利用已知的高浓度区域信息与探索自身了解较少的区域之间取得平衡,”弗拉斯波勒表示,“如果机器人探索过多,就无法在极值点采集到足够的有价值样本;如果探索不足,它则可能完全错过极值点。”
将PLUMES机器人投放到新环境中后,它会使用一种称为高斯过程的概率统计模型,对化学物质浓度等环境变量进行预测,并估算传感不确定性。随后,PLUMES会生成机器人可能采取的一系列路径分布,并利用估算值和不确定性,按照路径在探索与利用两方面的表现对每条路径进行排序。
起初,PLUMES会选择随机探索环境的路径。然而,每一次采样都会提供关于周围环境目标值的新信息,例如化学物质浓度最高或水深最浅的位置。高斯过程模型会利用这些数据,缩小机器人从当前位置出发可选路径的范围,以便采集价值更高的位置样本。PLUMES采用了一种新颖的目标函数(该函数常用于机器学习中以最大化奖励),用以决定机器人应利用既有认知,还是探索新区域。
“幻想”路径
采集下一个样本的决策,依赖于系统从当前位置“幻想”出所有可能未来行动的能力。为此,它借助了蒙特卡洛树搜索(MCTS)的一个改进版本。这是一种路径规划技术,因在驱动能够精通围棋和国际象棋等复杂游戏的人工智能系统方面而广为人知。
MCTS使用决策树(即由相互连接的节点和线条构成的图)来模拟通往最终获胜行动所需的路径,即一系列走法。但在游戏中,可能路径的空间是有限的。而在具有实时变化动态的未知环境中,该空间实际上是无限的,这使规划变得极为困难。研究人员设计了“连续观测MCTS”,它借助高斯过程和新颖的目标函数,在这一庞大难解的真实可能路径空间中进行搜索。
该MCTS决策树的根节点是一个“信念”节点,即机器人接下来即将执行的一步行动。该节点包含截至当前时刻机器人的全部行动与观测历史。随后,系统从根节点向外扩展出新的线条和节点,考察通向已探索与未探索区域的若干步未来行动。
接着,系统会根据此前观测中学到的某些规律,模拟如果在每个新生成的节点处采集样本,会发生什么情况。根据最终模拟节点的数值,整条路径会获得一个奖励分数,数值越高,代表行动越有希望。所有路径的奖励分数会回溯至根节点。机器人选择得分最高的路径,迈出一步并采集真实样本。随后,它利用真实数据更新高斯过程模型,并重复“幻想”过程。
“只要系统仍然幻想未见区域可能存在更高的数值,它就必须继续探索,”弗拉斯波勒表示,“当它最终收敛到一个它估计为极值点的位置时,因为它无法再幻想出沿路径更高的数值,便会停止探索。”
目前,研究人员正与WHOI的科学家合作,利用搭载PLUMES的机器人在火山地区定位化学羽流,并研究北极融化沿海河口中的甲烷释放情况。科学家们关注释放到大气中的化学气体来源,但这些试验场地的面积可能达数百平方英里。
“它们可以[使用PLUMES]减少在广阔区域中探索的时间,真正专注于采集具有科学价值的样本,”普雷斯顿表示。




